シミュレーターと
学生チーム ARES Project で 4 年間に 9 世代のローバーを作り、国際大会の本戦で実機を動かしてきたメンバーで構成されています。ソフトウェア、電装、機構、熱の担当が揃っています。
人類の
私たちは、ロボットとデジタル技術で月面の活動を支える新たなインフラを構築します。そのファーストミッションが、月面デジタルツインによるミッション事前検証です。シミュレーターと実機を両方開発し、地上試験と将来の宇宙ミッションのデータでモデルを更新することで、機体設計と作業計画の判断を支えます。
計画の
手戻りを 減らす 機体と地盤、作業条件の組み合わせを事前に比較し、設計や運用計画の判断を支えます。
実測データで
育てる 実機試験で予測との差を測り、較正データを蓄積してモデルを更新していきます。
自律作業に
つなげる 地盤の物理を組み込んだデジタルツインを、強化学習などによる自律制御の開発環境へ発展させます。
Future Vision
月面を、ALTERNAで
私たちは、将来の月面活動にとって必要不可欠な存在になることを目指しています。そのファーストミッションとして、月面デジタルツインと試験ローバーによるミッション事前検証に取り組みます。実測データでモデルを育て、将来は月面での自律作業を支える基盤へ発展させていきます。
基本情報
- チーム名
- オルタナロボティクス
(Alterna Robotics) - チーム出自
- 学生チーム ARES Project
- ローバー開発実績
- 4 年間で
9 世代 - 現行プロトタイプ
- Lu-MoS ver2
- 法人設立・登記(予定)
- 2027年1月
- 登記予定地
- 東京都中央区日本橋
- 主な技術
- 自社研究:粒子 Dynamics Engine / レンダリングエンジン / Sim2Real、
開発基盤:Isaac Lab / ROS 2 - 開発拠点
- 南相馬市産業創造センター MIC
- 実験予定場所
- 福島ロボットテストフィールド、
JAXA 宇宙探査実験棟、 自社サンドベッド ほか
開発体制
ARES Project出身の7名が、機構・熱、電装・組込み、計測・センシングなどのハードウェアと、デジタルツイン・認識・制御・強化学習などのソフトウェアの専門性を持ち寄っています。すべてのシステム要素を社内で開発できるポテンシャルを持ち、シミュレーションから実機の統合・検証まで連携して進めています。
開発メンバー
7名
 CEO阿依 ダニシ担当全体統括、デジタルツイン・強化学習、実機検証、事業化略歴を見る略歴を閉じる
略歴
東北大学大学院工学研究科 航空宇宙工学専攻の博士後期課程に在学。2026年は米国ジョージア工科大学 航空宇宙工学部の客員研究員として、月面・火星環境シミュレーションを用いた自律制御フレームワークを研究している。
主な経歴・実績
- ARES Projectの創設メンバー・代表として、40名規模のチームと9世代にわたるローバー開発、ROS 2ベースの自律走行システム開発を主導。
- University Rover Challenge 2026で総合8位、European Rover Challenge 2026で総合9位、Tottori Rover Challengeで2025年・2026年に優勝。
- フルブライト奨学金採用。Red Bull Basement Challenge 2026 Japan Final優勝。
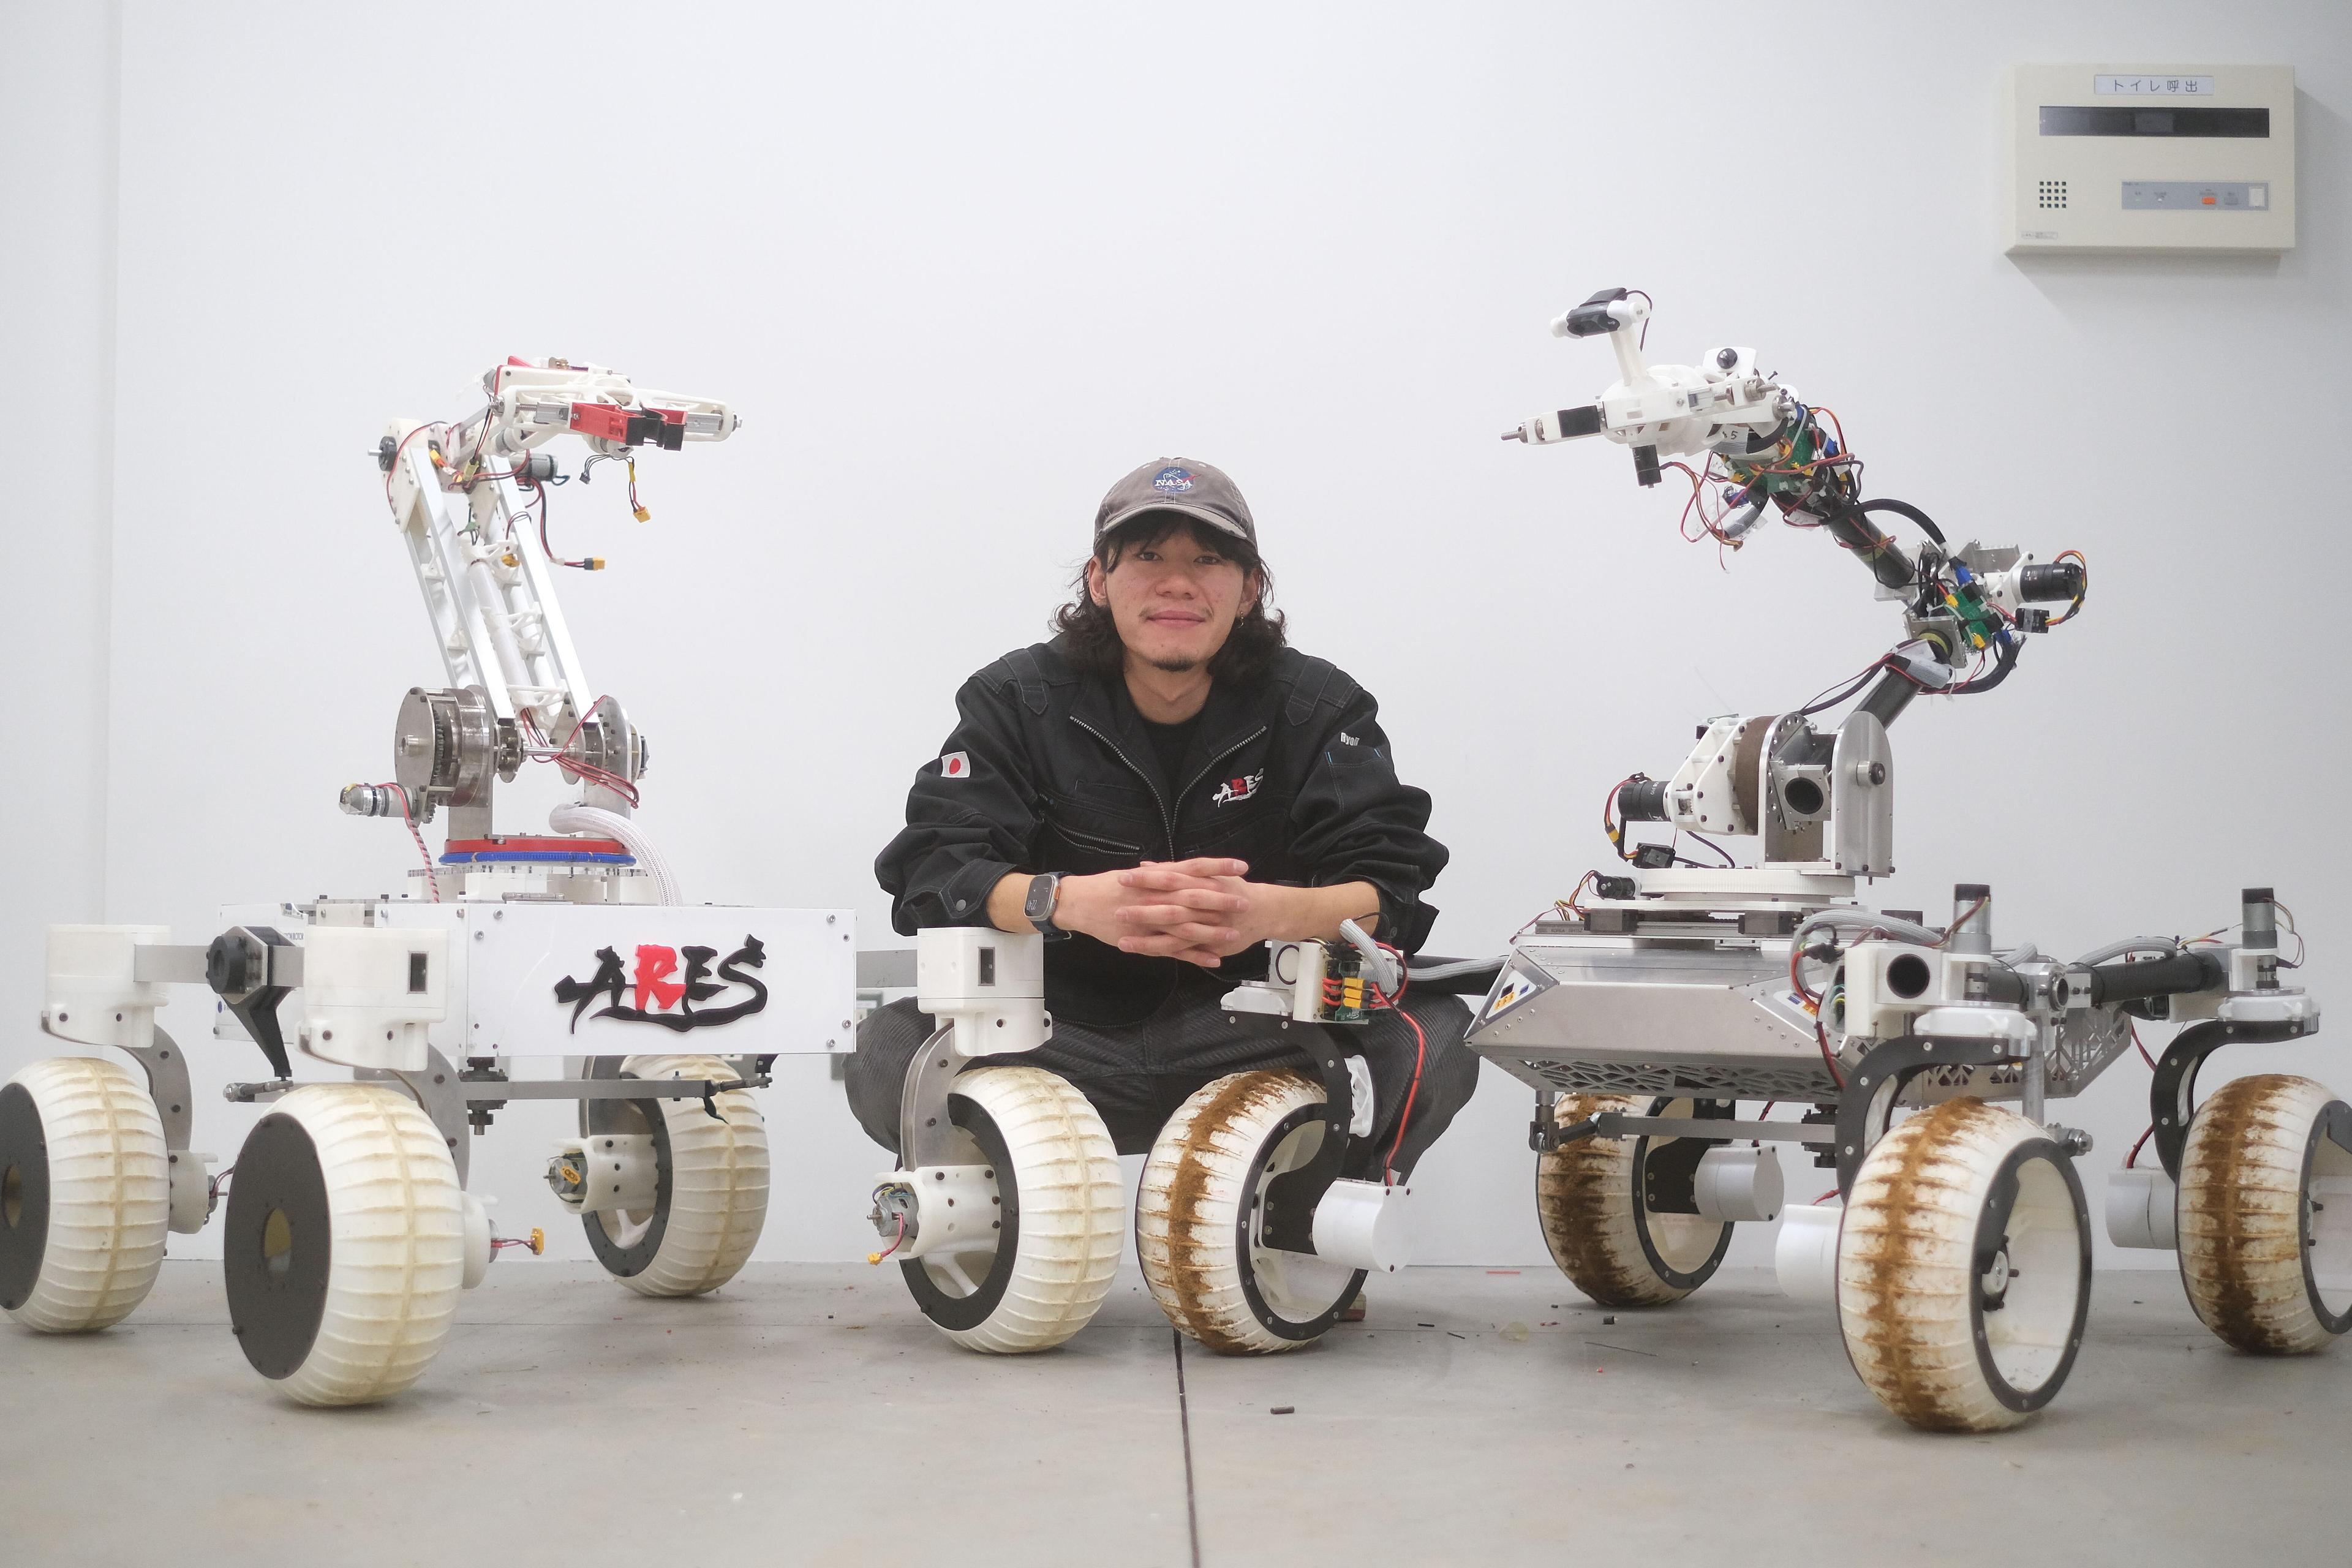 CTO永原 陵司担当地上試験機の機構・電装の設計製作、統合試験、試験場の調整略歴を見る略歴を閉じる
略歴
慶應義塾大学理工学部 機械工学科の石上研究室に所属し、月面AGV(無人探査車)を研究。ローバーをはじめ、水中ドローンなどの設計・開発にも取り組んできました。
主な経歴・実績
- ARES Projectの創設メンバー・副代表として、惑星探査ローバー用ロボットアームの機械設計を担当。
- European Rover Challenge 2026で2つのミッションにおいて世界1位、Tottori Rover Challengeで2025年・2026年に優勝。
- 第42回日本ロボット学会学術講演会 若手講演賞を受賞。Red Bull Basement 2026 Japan優勝。
出発点になる資産
Lu-MoS ver2
ロッカー機構つき 4 輪スキッドステアリングの試作ローバーと、その開発経験。
デジタルツイン
代表の博士研究成果を基盤とする粒子 Dynamics Engineを、自社実機で較正・研究開発。自社開発のレンダリングエンジンで月面特有の光・反射・スペクトル特性を再現し、Isaac Lab・ROS 2・Gazeboの開発資産とともにSim2Realへつなげます。
9 世代の
車体、制御システム、ロボットアームまで自前で設計製作し、砂礫の不整地で運用した実績。
ミッションの
月面施工を検討する建設会社、ローバー・ランダー・ペイロードを開発する宇宙企業、宇宙機関・研究機関の皆さまと、機体や作業計画の評価を検討します。地上の無人化施工・災害対応への応用もご相談ください。